中文简体

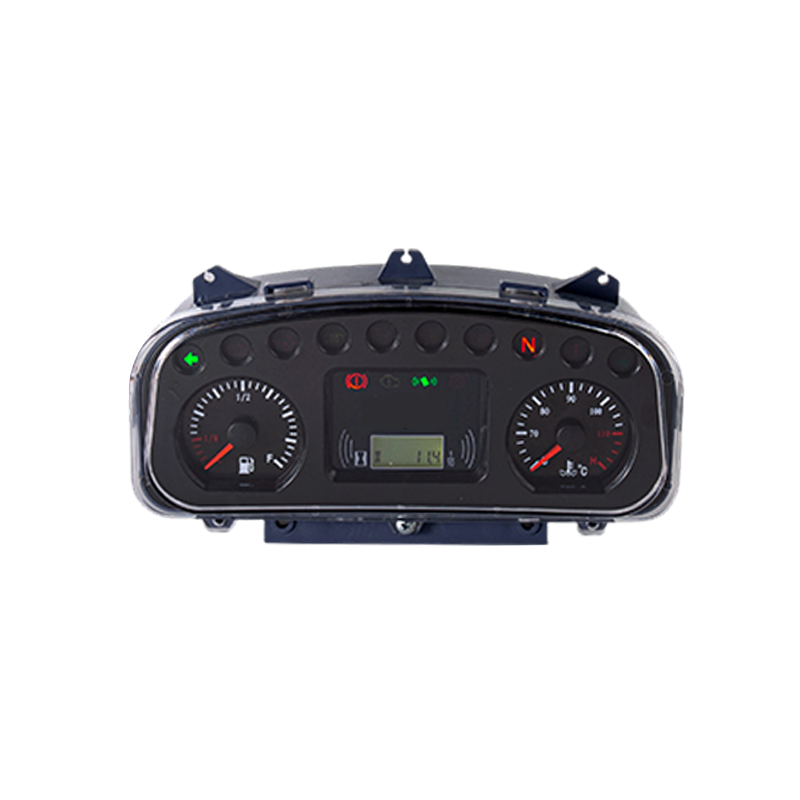
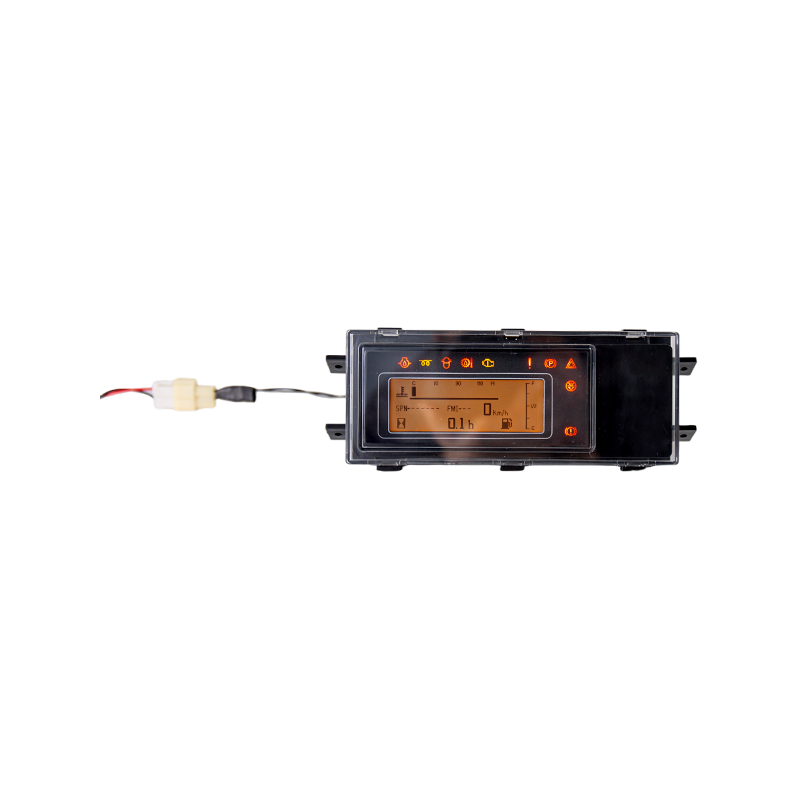
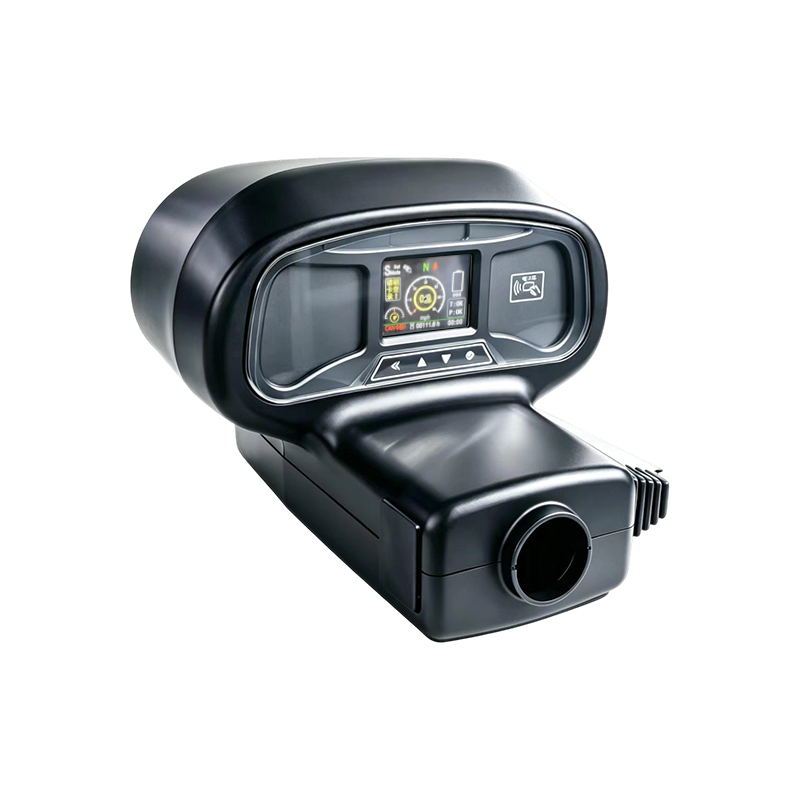
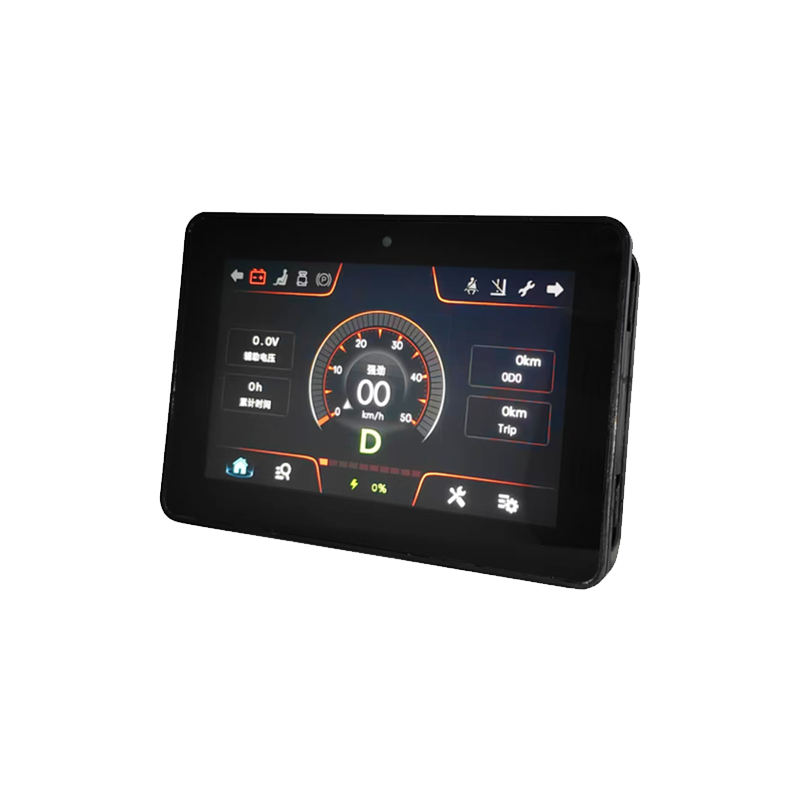
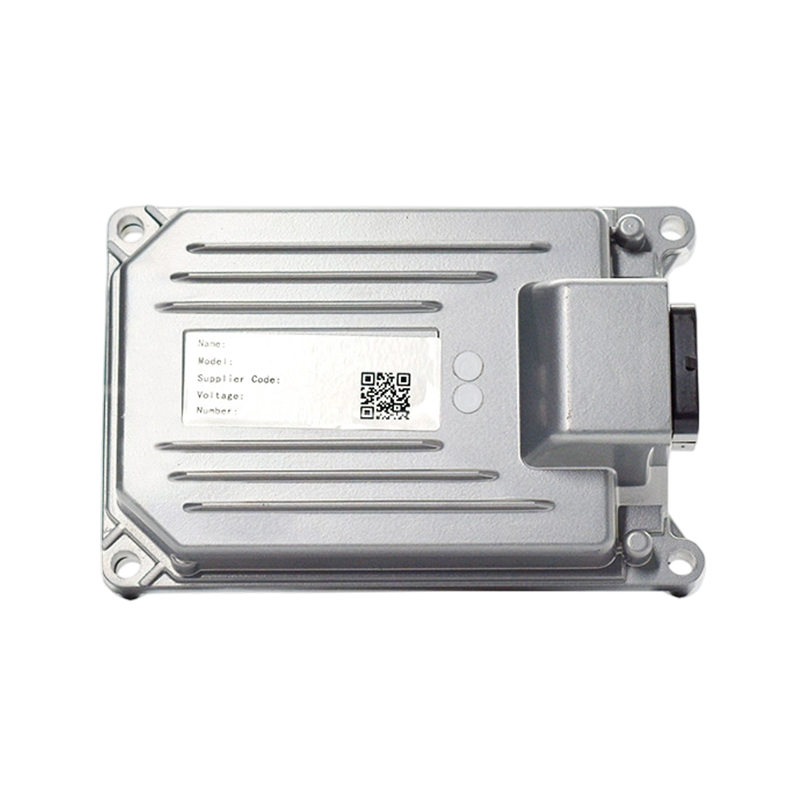
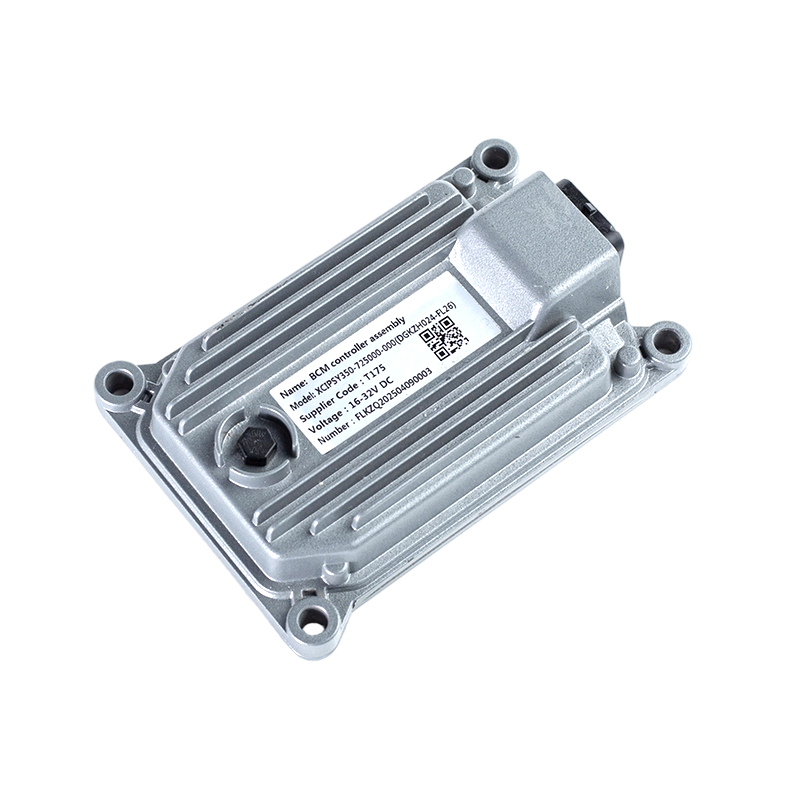
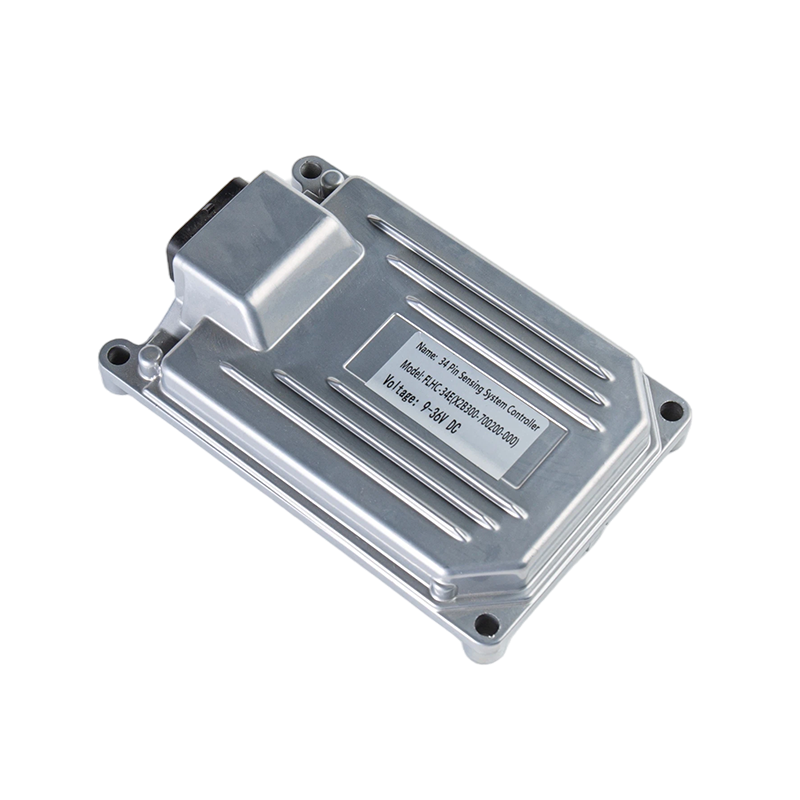
Industrielle køretøjer, såsom gaffeltrucks, gravemaskiner, landbrugsmaskiner og mineudstyr, opererer i nogle af de mest krævende miljøer på jorden. Bag den sømløse drift af disse massive maskiner ligger en kritisk elektronisk komponent: Industrial Vehicle Controller. Denne artikel giver et dybt dyk ned i teknologien, applikationerne og det arkitektoniske design af disse robuste elektroniske hjerner, og hjælper indkøbsledere og ingeniørteam med at træffe informerede beslutninger for deres flåder.
1. Introduktion til industrikøretøjscontrollere
En industrikøretøjscontroller er den centrale elektroniske kommandoenhed, der er ansvarlig for styring, overvågning og udførelse af specifikke operationelle opgaver inden for tunge ingeniørkøretøjer. I modsætning til standard bilelektronik eller kommercielle computersystemer er disse enheder specielt udviklet til at modstå ekstrem fysisk og elektrisk stress.
De fungerer som køretøjets hjerne, behandler input fra forskellige sensorer, operatører og sikkerhedssystemer og oversætter disse data til præcise fysiske bevægelser. Fra styring af hydrauliske ventiler til styring af hybrid drivaggregatdistribution sikrer disse controllere høj effektivitet, sikkerhed og operationel præcision.
2. Tekniske nøgleklassifikationer og arkitekturer
Industrielle controllere er kategoriseret baseret på deres behandlingskapacitet, input- og outputkanaltæthed og kommunikationsevner. Valg af den rigtige arkitektur er afgørende for optimal køretøjsydelse.
2.1 Programmerbare logiske controllere vs elektroniske styreenheder
I industrikøretøjssektoren falder controllere generelt i to kategorier:
- Centrale elektroniske styreenheder: Disse er meget integrerede enheder, der styrer kernebildynamik, motorparametre og komplekse sikkerhedsalgoritmer. De kører realtidsoperativsystemer for at sikre responstider på millisekundniveau.
- Distribuerede I/O-controllere: Disse mindre enheder er placeret i nærheden af specifikke delsystemer, såsom den hydrauliske blok eller kabinens instrumentbræt. De indsamler lokale sensordata og sender dem tilbage til den centrale elektroniske enhed, hvilket reducerer kompleksiteten af køretøjets ledningsnet.
2.2 Elektrisk arkitektur og Input Output Management
En robust controller skal håndtere forskellige signaltyper samtidigt. Disse omfatter digitale indgange til kontaktpositioner, analoge indgange til tryk- og temperatursensorer og højfrekvente pulsindgange til hastighedssporing. På udgangssiden er pulsbreddemodulationsudgange essentielle for at styre proportionelle hydraulikventiler jævnt, hvilket forhindrer rykkende bevægelser i tunge løft.
3. Afgørende tekniske krav til tunge miljøer
Tekniske køretøjer står over for barske forhold, der øjeblikkeligt ville ødelægge standardelektronik. Derfor skal controllere til industrikøretøjer overholde strenge produktions- og teststandarder.
3.1 Indtrængningsbeskyttelse og tætning
Støv, vand og kemikalieeksponering er konstante trusler. Kontrolenheder af høj kvalitet har fuldt forseglede kabinetter, ofte ved hjælp af trykstøbte aluminiumshuse med specialiserede åndbare membraner. Dette muliggør intern trykudligning, samtidig med at høje indtrængningsbeskyttelsesklasser opretholdes, hvilket sikrer, at fugt ikke kan kondensere inde i huset under hurtige temperaturovergange.
3.2 Vibrations- og stødmodstand
Tungt maskineri genererer massive vibrationskræfter. Industrielle controllere er bygget med robuste printplader, forstærkede stikben og indkapslingsblandinger, der indkapsler den interne elektronik. Dette strukturelle design forhindrer revner i loddefuger og løsgørelse af komponenter under kontinuerlig drift på ujævnt terræn.
3.3 Elektromagnetisk kompatibilitet
Det elektriske system i et ingeniørkøretøj er notorisk støjende. Højeffektstartere, generatorer og elektriske motorer genererer betydelig elektromagnetisk interferens. Køretøjscontrollere skal have robust intern filtrering, transiente spændingsdæmpningsdioder og afskærmede kabinetter for at forhindre datakorruption eller uventede systemnulstillinger.
4. Teknisk sammenligning af controllerspecifikationer
For at hjælpe ingeniørteams med at vælge den korrekte hardwareplatform skitserer tabellen nedenfor de typiske tekniske forskelle mellem standard-, mellemklasse- og high-tier-køretøjscontrollere.
| Controller-niveau | Kerneprocessortype | Typiske inputkanaler | Typiske udgangskanaler | Kommunikationsgrænseflader | Primære anvendelsesområder |
|---|---|---|---|---|---|
| Kompakt niveau | 16 bit mikrocontroller | 8 til 16 kanaler | 4 til 8 kanaler | Enkelt CAN-buslinje | Lille redskabskontrol og enkel kabineovervågning |
| Avanceret niveau | 32 bit højhastigheds-processorer | 16 til 32 kanaler | 12 til 24 kanaler | Dobbelt CAN-buslinjer og LIN-bus | Gaffeltruck traction control og medium hydrauliske systemer |
| Premium Tier | Dual Core sikkerhedsprocessorer | 32 til 64 kanaler | 24 til 48 kanaler | Flere CAN-linjer og Ethernet | Autonome minelastbiler og komplekse gravemaskiner |
5. Hovedapplikationsscenarier i moderne tekniske køretøjer
Industrielle køretøjscontrollere er implementeret på tværs af en bred vifte af industrier, der hver kræver specifikke softwareparametre og hardwarekonfigurationer.
5.1 Materialehåndteringsudstyr
I elektriske gaffeltrucks og reachtrucks styrer controlleren synkroniseringen mellem traktionsmotorer og hydrauliske løftepumper. Den implementerer præcise hastighedsaccelerationskurver, forhindrer tilbagerulning på ramper og overvåger batteriafladningsniveauer for at optimere energiforbruget.
5.2 Jordflytning og entreprenørmaskiner
For gravemaskiner og læssere styrer controlleren dynamisk det hydrauliske pumpemoment baseret på motorbelastningen. Ved kontinuerlig justering af proportionalventilerne giver det føreren mulighed for at udføre jævne, fleraksede bevægelser, forbedre cyklustider og reducere brændstofforbruget.
5.3 Landbrugs- og skovbrugskøretøjer
I traktorer og mejetærskere har controllere grænseflader med automatiserede styresystemer og implementerkontrolnetværk. Denne integration sikrer, at redskaber fungerer i perfekt harmoni med køretøjets kørehastighed, hvilket muliggør højpræcisionslandbrug.
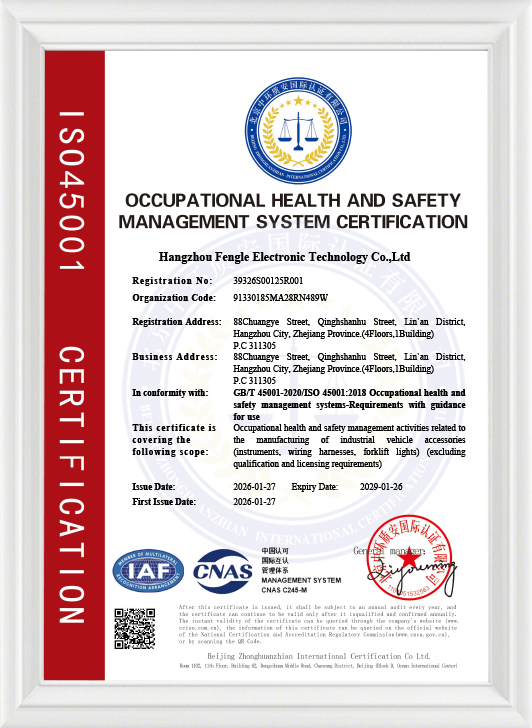
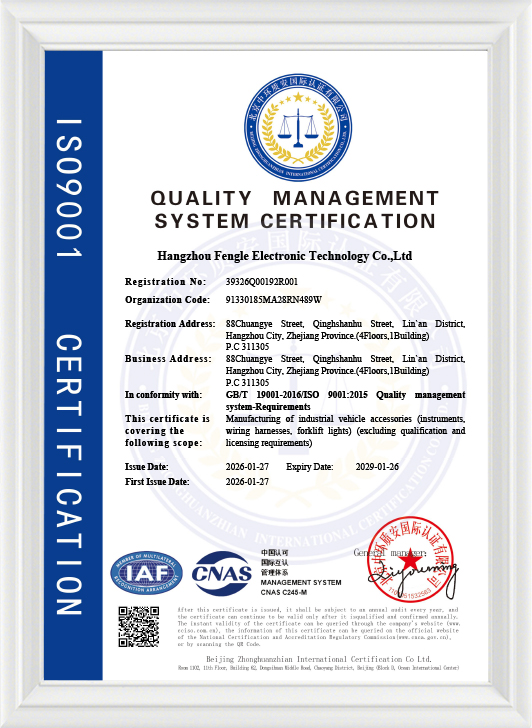
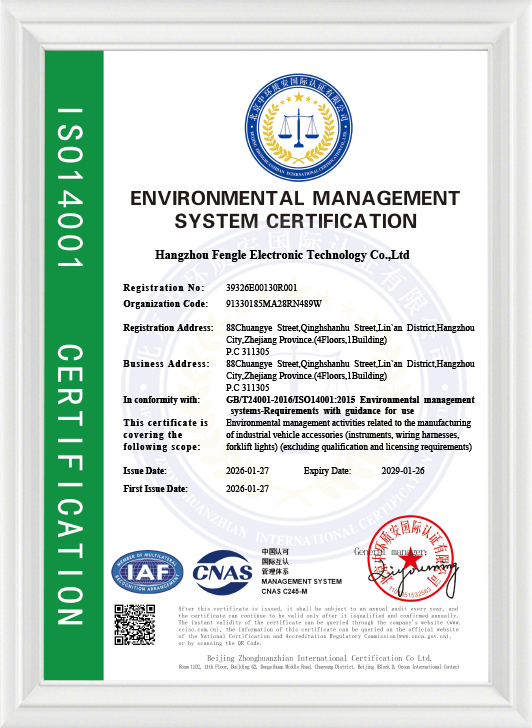
6. Tekniske og servicemæssige fordele ved Hangzhou Fengle Electronic Technology Co Ltd
Når du vælger en produktionspartner til industriel køretøjselektronik, er teknisk ekspertise og pålidelige produktionsprocesser afgørende. Hangzhou Fengle Electronic Technology Co Ltd leverer brancheførende løsninger gennem følgende distinkte fordele:
- Omfattende ingeniørintegration: Som en national højteknologisk virksomhed integrerer virksomheden problemfrit design, forskning, udvikling, produktion og salg. Denne ende-til-ende kontrol garanterer, at hvert produkt passer perfekt til kundens tekniske specifikationer.
- Avancerede tilpasningsmuligheder: I erkendelse af, at ikke to tekniske køretøjer er identiske, tilbyder virksomheden yderst pålidelige, skræddersyede løsninger. Hardwarelayouts og softwarealgoritmer kan justeres for at opfylde specifikke driftskrav.
- Strenge kvalitetsstyringssystem: Hver controller gennemgår streng miljøbelastningsscreening, funktionstest og vibrationstestning for at sikre langsigtet pålidelighed i marken.
- Robust teknisk support: Kunder modtager omfattende produktlivscyklussupport, fra indledende skematiske evalueringer og prototypeudvikling til storskala implementering og feltoptimering.
7. Ofte stillede spørgsmål vedrørende køretøjscontrollere
FAQ 1: Hvordan kommunikerer controllere til industrikøretøjer med andre dele af maskinen?
De fleste moderne enheder bruger Controller Area Network-busprotokollen, almindeligvis omtalt som CAN-bus, sammen med protokoller på højere niveau som J1939. Dette gør det muligt for forskellige moduler, såsom motor, transmission og display, at dele højhastighedsdata over et enkelt par ledninger, hvilket reducerer kabelføringskompleksiteten.
FAQ 2: Hvad er formålet med at bruge dual-core processorer i high-tier controllere?
Dual-core processorer bruges ofte til at opfylde strenge funktionelle sikkerhedskrav. Den ene kerne håndterer hovedapplikationslogikken, mens den anden kerne uafhængigt verificerer beregningerne. Hvis der registreres en uoverensstemmelse, lukker systemet sikkert ned eller går i en haltende hjemmetilstand for at forhindre ulykker.
FAQ 3: Kan disse controllere fungere sikkert under ekstreme vinter- eller sommerforhold?
Ja, køretøjscontrollere i industriel kvalitet er konstrueret ved hjælp af specialiserede bilkomponenter, der giver dem mulighed for at fungere pålideligt over et bredt temperaturspektrum, typisk fra minus 40 til plus 85 grader Celsius.
FAQ 4: Hvordan administreres softwareopdateringer på disse enheder efter køretøjsinstallation?
Softwareopdateringer udføres normalt via CAN-bus-grænsefladen ved hjælp af et diagnoseværktøj eller gennem integrerede trådløse telematikmoduler, der gør det muligt for flådeadministratorer at implementere firmware trådløst, hvilket sparer betydelig vedligeholdelsestid.
FAQ 5: Hvad er proportional ydelseskontrol, og hvorfor er det vigtigt for hydraulik?
Proportional kontrol involverer at variere den elektriske strøm, der sendes til en hydraulisk magnetventil i stedet for blot at tænde eller slukke den helt. Dette gør det muligt for controlleren at regulere væskestrømmen jævnt, hvilket giver operatøren præcis kommando over løfte-, vippe- og rotationsmekanismer.