中文简体

Industrikøretøjscontrollere: Sikkerhed fra bunden
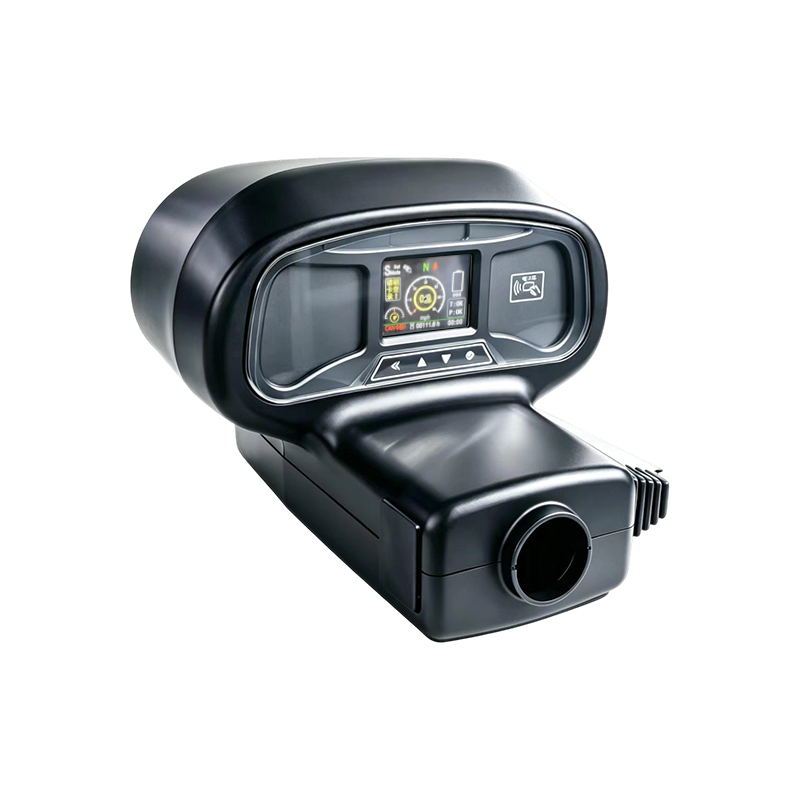
Controllere til industrikøretøjer er den mest effektive elektroniske komponent til at forhindre ulykker med gaffeltruck og entreprenørmateriel. De overvåger løbende maskinens dynamik og griber ind inden for millisekunder - langt hurtigere end nogen menneskelig operatør. Alene i USA forårsager hændelser med motordrevne lastbiler omkring 34.900 kvæstelser og 85 dødsfald årligt. Controllere tackler disse risici direkte via redundante sikkerhedsarkitekturer, aktive stabilitetsfunktioner og fejldiagnostik i realtid. Når de er integreret korrekt, forvogler de en farlig maskine til et forudsigeligt, kontrolleret aktiv.
Feltdata bekræfter virkningen: Flåder udstyret med avancerede controllere har dokumenteret 70 % færre ulykker og 80 % færre skader på udstyr sammenlignet med ukoblede systemer. Disse gevinster stammer ikke fra teori, men fra kontinuerlig, automatisk hastighedsregulering, hældningsbegrænsning og kollisionsundgåelse - alt sammen udført af controlleren uden at kræve operatørhandling.
Redundant arkitektur – Dual-Core-beskyttelse
Kernen i sikkerheden ligger hardwareredundans. Moderne controllere anvender et dobbelt-mikroprocessordesign (Kategori 3 i henhold til EN ISO 13849), der behandler hvert kritisk signal gennem to uafhængige kanaler. Hvis en processor fejler, fortsætter den anden med at overvåge og kontrollere sikkerhedsfunktioner, hvilket forhindrer utilsigtet bevægelse eller strømtab.
Redundans dækker også over dobbelte inputveje til sikkerhedskritiske sensorer - gashåndtag, bremseaktivering, styrevinkel. Enhver uoverensstemmelse mellem de to veje udløser straks en sikker tilstand, typisk hastighedsreduktion til krybetilstand eller fuldstændig motorafbrydelse. Dette er i overensstemmelse med EN 1175:2025, som kræver minimumsydelsesniveauer for sikkerhedsrelaterede kontrolsystemer.
Enkeltpunktsfejl neutraliseres effektivt - selv under kraftige vibrationer, termisk belastning eller ældning af komponenter forbliver controlleren enten fejlfunktionel eller fejlsikker.
Aktive sikkerhedsfunktioner – Indgreb før reaktion
Ud over passiv redundans udfører controllere aktive sikkerhedsalgoritmer der ændrer køretøjets adfærd i realtid ved hjælp af sensorfusion og CAN-bus-kommunikation.
Hastigheds- og hældningsbegrænsning
Controllere begrænser dynamisk kørehastighed baseret på løftehøjde, lastvægt og styrevinkel. Når en gaffeltruck løfter en tung last, reducerer styreenheden automatisk den maksimale hastighed og begrænser mastens hældningsvinkel og hældningshastigheden for at forhindre, at den vælter fremad. Denne håndhævelse er hårdkodet - operatøren kan ikke tilsidesætte den.
Stabilitetskontrolsystemer
Avancerede controllere integreres med multi-sensor stabilitetspakker (f.eks. 10 sensorer, 3 aktuatorer og 1 controller). De kan låse bagakslen under skarpe sving for at reducere risikoen for at vælte sidelæns og begrænse hældningen fremad, når lasthøjde og -position bliver kritisk. Alle rettelser sker hurtigere end den dygtigste chauffør kan reagere.
Nærhed og undgåelse af kollisioner
Nærhedssensorer sender data til controlleren, som automatisk reducerer hastigheden, når fodgængere eller andre køretøjer nærmer sig. Controlleren modulerer også hydrauliske funktioner (løft, sænkning, vipning) baseret på zoneregler, hvilket forbedrer laststabiliteten og reducerer stødenergien. I autonome tilstande udfører sikkerhedsklassificerede controllere nødstop med forsinkelser under 100 ms.
Realtidsdiagnostik og CAN-Bus Intelligence
En controllers diagnostiske evne er lige så vigtig som dens interventionslogik. Via Controller Area Network (CAN) bus , den udveksler løbende data med batteristyring, sensorer og skærme — overvågning spænding, temperatur, ladetilstand og fejlkoder .
Moderne controllere understøtter UDS (ISO 14229) and SAE J1939 protokoller, der gør det muligt for teknikere at læse live-data, fejlhistorier og sikkerhedshændelseslogfiler med standarddiagnoseværktøjer. Ikke-flygtig hukommelse bevarer optegnelser på tværs af strømcyklusser, og hjælper med at analysere årsagen efter hændelser.
Forudsigende vedligeholdelse bliver muligt: ved at spore controllertemperatur, strømudtag og fejlfrekvenser kan flådeforvaltere planlægge reparationer, før der opstår fejl — reduktion af uplanlagt nedetid og uheld under drift.
Funktionelle sikkerhedsstandarder – Compliance-rygraden
Enhver sikkerhedskontrol skal valideres i forhold til internationale standarder. Overholdelse er ikke til forhandling for lovlig drift og ansvarsbeskyttelse på regulerede markeder.
ISO 13849 – Ydeevneniveauer
ISO 13849-1 definerer præstationsniveauer (PL) fra a til e. For hver sikkerhedsfunktion skal regulatoren opnå en påkrævet PL (PL r ) bestemt ved risikovurdering. Controllere med Kategori 3 dual-channel arkitektur typisk nå PL d eller PL e , de højeste pålidelighedsniveauer.
EN 1175:2025 – Elektrisk sikkerhed for industritrucks
Denne standard specificerer minimumsydelsesniveauer for alle elektriske/elektroniske komponenter på industrilastbiler. Controllere, der er certificeret i henhold til EN 1175, giver OEM'er og slutbrugere dokumenteret bevis for overholdelse.
ISO 26262 – Funktionel sikkerhed for vejkøretøjer
For køretøjer på landevej eller blandet brug, ISO 26262 gælder, påbud om mikrocontrollere i bilindustrien, master-slave-overvågning og drejningsmomentovervågning på flere niveauer.
| Standard | Omfang | Krav til nøglecontroller |
| ISO 13849-1 | Sikkerhedsrelaterede kontrolsystemer | PL r opgave; Kategori 2/3/4 arkitektur |
| EN 1175:2025 | Elektrisk sikkerhed til industrilastbiler | Minimumsydelsesniveauer for sikkerhedsfunktioner |
| ISO 26262 | Vejkøretøjers funktionssikkerhed | ASIL klassificering; fejltolerant design |
| ISO 3691-4 | Førerløse industrilastbiler (AGV'er) | Beskyttende feltovervågning; hastighed/bevægelseskontrol |
Operationelle fordele – Sikkerhed driver produktiviteten
Sikkerhed og produktivitet er komplementære, ikke modstridende. Kontrolleret, forudsigelig køretøjsadfærd reducerer førerens træthed og øger selvtilliden, mens de samme indgreb reducerer produktskader, udstyrsslitage og nedetid.
Udrullede systemer viser 70 % færre ulykker og 80 % færre skader sammen med en stigning på 15 % i udstyrsudnyttelsen. Controllere er ikke en omkostning – de er en værdihåndtag.
Til entreprenørudstyr i barske miljøer opretholder robuste huse (støbt aluminium, IP65/IP66-forsegling, Gore-Tex-ventiler) pålidelig drift i støv, fugt og ekstreme temperaturer - hvilket sikrer, at sikkerhedsfunktioner forbliver tilgængelige i hele maskinens levetid.
Workflow for sikkerhedsintervention
Sekvensen nedenfor viser, hvordan en controller registrerer en risiko og agerer for at forhindre en hændelse.
Samlet svartid: typisk < 100 ms fra sensordetektion til aktuatorkommando.
Ofte stillede spørgsmål
Hvad er den mest kritiske sikkerhedsfunktion i en controller?
Redundant dobbelt-mikroprocessor-arkitektur – det sikrer, at ingen enkeltkomponentfejl kan deaktivere sikkerhedsfunktioner.
Hvordan forhindrer controllere, at gaffeltrucken vælter?
Ved at overvåge lasthøjde, vægt, styrevinkel og hastighed i realtid, derefter reducere hastigheden, begrænse hældningen og låse akslerne efter behov.
Hvilke standarder skal en sikkerhedskontrollant opfylde?
ISO 13849-1 (PL d/e), EN 1175:2025, and where applicable ISO 26262 or ISO 3691‑4 for AGVs.
Reducerer controllere vedligeholdelsesomkostningerne?
Ja – diagnostik i realtid og CAN-baseret logning muliggør forudsigelig vedligeholdelse, reducerer uplanlagt nedetid og reparationsudgifter.
Hvor hurtigt kan en controller reagere på en fare?
Typisk under 100 millisekunder - langt hurtigere end menneskelig reaktionstid (200-300 ms).